flux

Flux Core à l'appareil.
Des données en direct, partout.

Il se connecte à l'EDR de l'appareil, nettoie les données avec l'IA embarquée et les envoie vers le cloud. Votre équipe fore avec des KPI en direct dans Flux EDR et la géologie dans PathFinder, et chaque autre système reçoit le même flux en WITSML.

Voir comment cela fonctionne
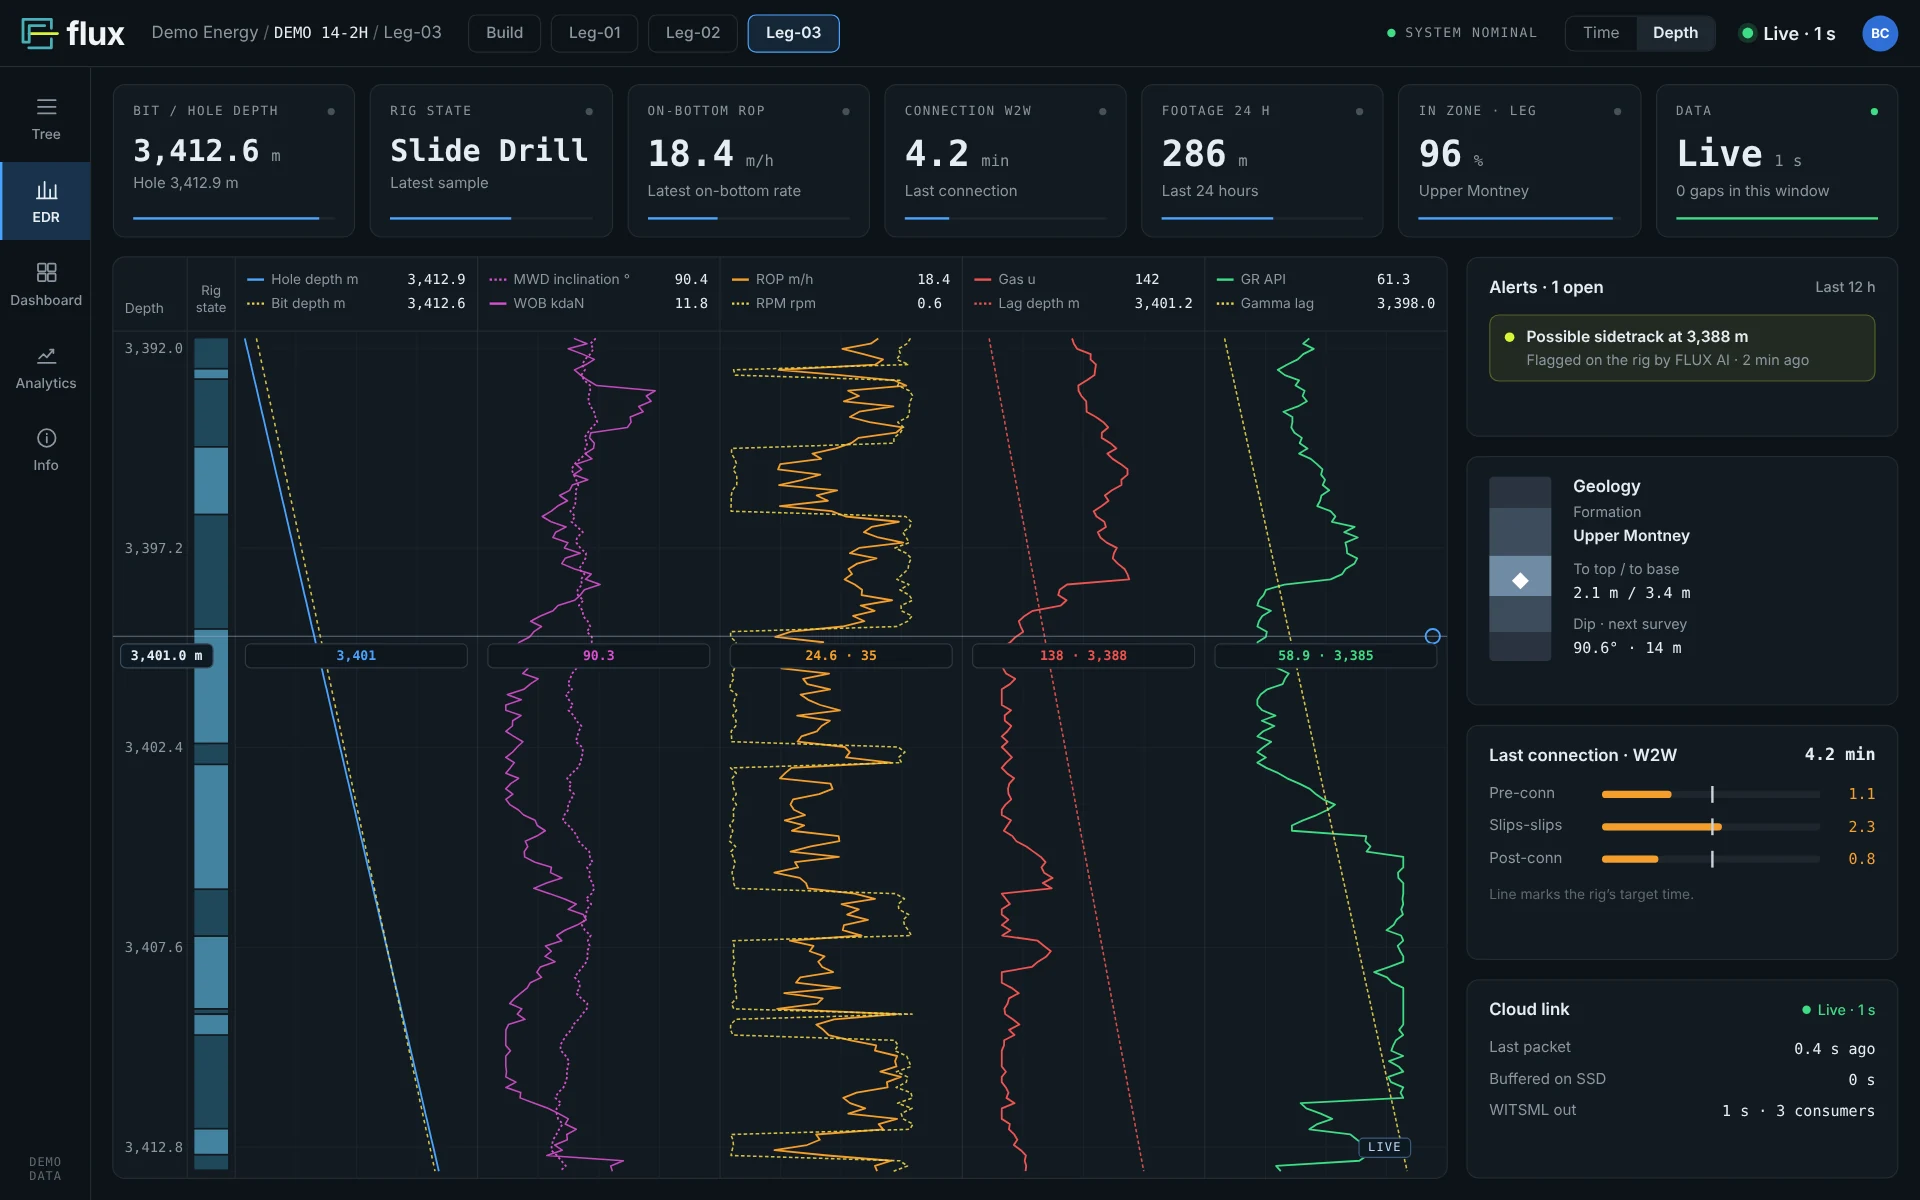
Vue en direct de Flux EDR avec les pistes de forage, de gaz et de gamma, les tuiles KPI et les alertes (données de démonstration)
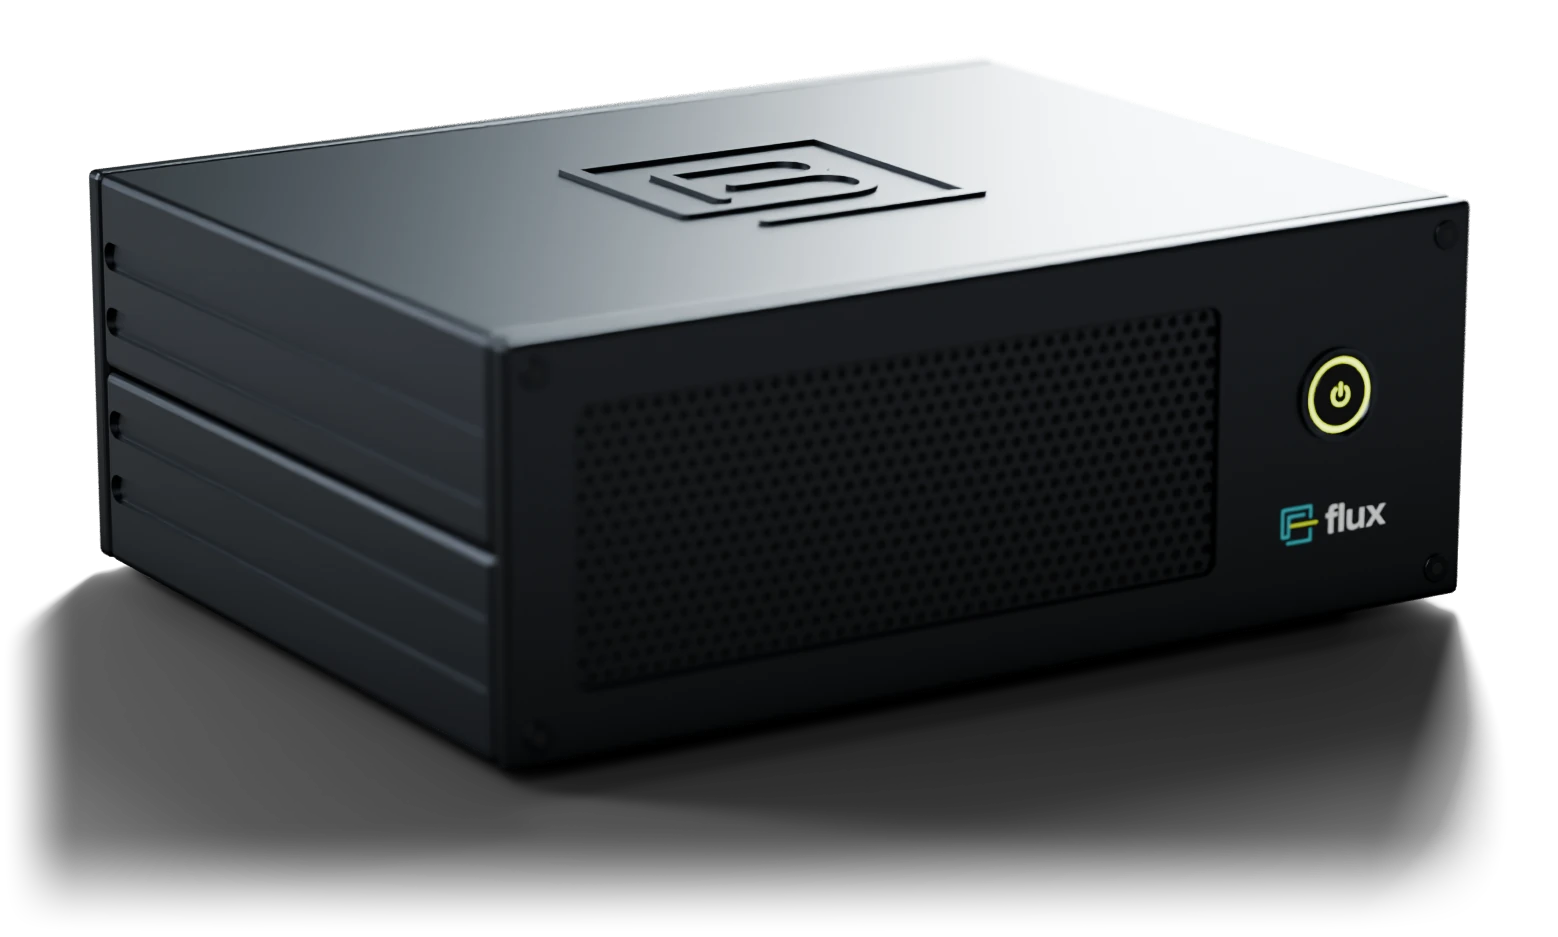
Flux Core, une unité compacte en aluminium noir avec un bouton à anneau d'état éclairé

Chemin des données

Comment cela fonctionne

Flux Core est sur site, à côté de l'EDR. Il contrôle les données de l'appareil à la source et les envoie au cloud, qui alimente Flux EDR, PathFinder et tout système qui parle WITSML.

À l'appareil

EDR de l'appareil

Le système de données déjà en place sur l'appareil.

À l'appareil

Flux Core

Nettoie les données avec l'IA embarquée et les met en mémoire si la liaison tombe.

Dans le cloud

Cloud

Comble les lacunes et livre les données à vos utilisateurs et à vos systèmes.

Flux EDR

Vue en direct, tableau de bord et analyse dans le navigateur.

PathFinder

Geosteering sur les données d'appareil en direct.

Consommateurs WITSML

Systèmes de RTOC, d'opérateur et de geosteering.

WITSML 1.3 / 2.0

Flux Core

Les données de l'appareil, traitées à l'appareil.

Flux Core est sur site, à côté de l'EDR de l'appareil. Il lit les données de l'appareil, les nettoie avec l'IA embarquée et les envoie au cloud. Quand internet tombe, il continue d'enregistrer.

Flux Core, une unité compacte en aluminium noir avec un bouton à anneau d'état éclairé sur la face avant
  • 01

    Fonctionne avec l'EDR de l'appareil

    Se connecte à l'EDR déjà en place, par le réseau ou par une ligne série RS-232.

  • 02

    Aucune donnée perdue

    Quand l'internet de l'appareil tombe, Flux Core continue d'enregistrer sur son SSD et comble la lacune dès que la liaison revient.

  • 03

    IA sur site

    Un NVIDIA Jetson exécute le nettoyage des données et la détection d'état de l'appareil et de sidetrack sur site, là où les données sont enregistrées.

  • 04

    Conçu pour tourner sans surveillance

    Un boîtier compact en aluminium anodisé, refroidi activement pour tourner en continu, avec un bouton et un anneau d'état éclairé.

Vue éclatée de Flux Core montrant le module NVIDIA Jetson, le SSD M.2, les ports arrière et le bouton avant

Ce qu'il y a dedans

Tout ce qu'il faut pour fonctionner seul sur site.

  1. NVIDIA Jetson

    Exécute l'IA embarquée : nettoyage des données, états de l'appareil et détection de sidetrack.

  2. M.2 SSD

    La mémoire locale qui conserve chaque échantillon quand la liaison tombe.

  3. Ports réseau, USB et affichage

    Les ports de la carte, à l'arrière du boîtier.

  4. Bouton d'alimentation à anneau d'état

    Un bouton sur la face avant, avec un anneau éclairé.

  • Face avant de Flux Core : grille perforée et bouton à anneau d'état
    État d'un coup d'œil
  • Arrière de Flux Core avec les ports DC, DisplayPort, USB, Ethernet et USB-C
    Prêt à connecter
  • Gros plan du couvercle de Flux Core
    Conception robuste
Flux Core sur un bureau du site au crépuscule, avec l'appareil visible par la fenêtre

Caractéristiques

Dimensions
122 × 95 × 45 mm
Alimentation
19 V DC, 7–25 W
Température de fonctionnement
0 °C to 35 °C
Poids
≈ 0.55 kg

IA embarquée

Détecté là où les données commencent.

Trois modèles tournent sur le NVIDIA Jetson à l'intérieur de Flux Core. Ils contrôlent les données de l'appareil sur site, avant qu'elles n'atteignent le cloud, et continuent quand la liaison tombe.

  • BrutNettoyé sur Flux Core
    01

    Nettoyage des données

    Pics, capteurs figés, sauts de profondeur et pertes sont détectés à l'arrivée de chaque canal. Chaque tableau de bord, KPI et flux WITSML part du même flux propre.

    Dans Flux EDRDes pistes propres, sans étape de nettoyage laissée au bureau.
  • Charge au crochetÉtat de l'appareil détectéRotationSlideConnexionCirculationManœuvre
    02

    Détection de l'état de l'appareil

    La charge au crochet, la hauteur du moufle, la profondeur, le poids sur l'outil, la vitesse de rotation et la pression montrent ce que fait l'appareil : forage, slide, connexion, circulation ou manœuvre. Pas de marquage manuel.

    Dans Flux EDRLa chronologie des états de l'appareil, le ROP au fond et les temps de connexion.
  • Sidetrack détecté · 3,388 mTrou d'origineTrajectoire actuelle de l'outil
    03

    Détection de sidetrack

    Flux Core repère quand l'outil quitte le trou d'origine et commence une nouvelle branche, puis sépare les données à cette profondeur. Chaque branche garde ses logs et ses surveys, sans profondeurs qui se chevauchent à nettoyer à la main.

    Dans Flux EDRLes données de chaque branche à part, séparées automatiquement à la profondeur de kick-off.

Fonctionne hors ligne. Si l'internet de l'appareil tombe, la détection continue. Les résultats sont stockés sur le SSD avec les données et envoyés quand la liaison revient.

Flux EDR

Données en direct. KPI automatiques. Des puits plus rapides.

Flux EDR est l'application web des équipes de forage : données d'appareil en direct, états de l'appareil et KPI calculés pour vous, et analyse de tous les puits. La géologie vient de PathFinder, et Claude peut travailler avec les mêmes données.

Flux EDR · Vue en direct
Vue en direct de Flux EDR avec pistes de profondeur pour le forage, le gaz et le gamma, tuiles KPI et alertes (données de démonstration)

EDR

La vue en direct, à environ une seconde de l'appareil.

  • Pistes en profondeur et en temps pour le forage, le MWD, le gaz et le gamma
  • Toits de formation et interprétation de geosteering de PathFinder sur la même vue
  • État de l'appareil, alertes ouvertes, surveys et dernière connexion à côté
  • Intervalles de rotation et de slide marqués sur la piste de profondeur

Des KPI, prêts dès le premier stand

Flux Core détecte les états de l'appareil en enregistrant, donc chaque KPI est calculé automatiquement, par stand, run de BHA, section, puits et équipe. Pas de marquage manuel, pas de tableurs.

Forage

  • ROP au fond
  • ROP en rotation contre slide
  • Slide %
  • Mètres par jour
  • Heures de forage
  • Jours contre profondeur

Connexions

  • Poids à poids
  • De coins à coins
  • Préconnexion
  • Postconnexion
  • Équipe de jour contre équipe de nuit

Manœuvres

  • Vitesse de manœuvre en descente et en remontée
  • Stands par heure
  • Connexions de manœuvre
  • Vitesse de descente du casing

Temps

  • Répartition des états de l'appareil
  • Temps flat
  • Temps perdu invisible
  • Temps contre le plan
  • Référence du meilleur puits
Connecté à PathFinder

Forage et géologie sur un même puits

Les toits de formation, la zone cible et la dernière interprétation de geosteering passent de PathFinder à Flux EDR, et les données de l'appareil reviennent. Les deux applications travaillent le même puits, avec les mêmes surveys, logs, toits et offsets, pour que foreurs et géologues ne comparent jamais deux versions.

PathFinderToits, zone cible, interprétation de geosteering, offsets
Flux EDRDonnées de forage en direct, états de l'appareil, surveys, alertes
Montney supérieurZone cibleMontney inférieurEn zone · 1.8 m au-dessus de la base
Fonctionne avec Claude

Demandez à Claude à propos de votre puits

Avec le connecteur PathFinder pour Claude, les ingénieurs peuvent interroger un puits en langage clair. Claude travaille sur les mêmes données, jusqu'à chaque connexion de l'enregistrement à la 1‑seconde, et trouve ainsi où le temps se perd, compare équipes et offsets, ou rédige le rapport du matin.

Claude · PathFinder connector · DEMO 14-2H
Où perdons-nous du temps sur ce puits ?
Surtout dans les connexions : 5.1 des 9.4 heures de temps perdu invisible. L'équipe de nuit est en moyenne à 5.2 min de poids à poids contre 4.6 min pour l'équipe de jour, et l'essentiel de cet écart est du temps de préconnexion. Les manœuvres de remontée ajoutent encore 2.6 h. Voulez-vous que je rédige une note pour l'appareil avec la séquence de connexion de l'équipe de jour ?
  • Pourquoi le ROP a-t-il baissé sur les trois derniers stands ?
  • Rédige le rapport de forage de ce matin
  • Quel offset a foré ce latéral le plus vite ?
Sur n'importe quel écranFonctionne dans le navigateur sur un ordinateur, une tablette ou un téléphone, au bureau ou sur site. Rien à installer.
Flux EDR sur un ordinateur, une tablette et un téléphone (données de démonstration)

Flux WITSML

Du WITSML standard, directement depuis l'appareil.

Flux WITSML sert chaque puits Flux comme un flux en direct en WITSML 1.3 et 2.0, et fonctionne avec l'OSDU Data Platform. Les systèmes de geosteering, de RTOC et d'opérateur se connectent avec les clients qu'ils utilisent déjà, quel que soit l'EDR de l'appareil.

  • 01

    WITSML 1.3 et 2.0

    Une source pour les systèmes plus anciens en WITSML 1.x et les plateformes récentes bâties sur le streaming ETP.

  • 02

    Mises à jour à la 1‑seconde par sockets

    Les données arrivent au fil de l'eau, pas par lots, donc les consommateurs restent à environ une seconde de l'appareil.

  • 03

    Aucune lacune après une coupure

    Quand l'internet de l'appareil tombe, Flux Core met en mémoire sur son SSD et le flux se complète quand la liaison revient.

  • 04

    Des données propres, de n'importe quel appareil

    Le même flux standard quel que soit l'EDR, déjà nettoyé par l'IA embarquée avant de quitter le site.

En directlog · DEMO 14-2H · index tempsWITSML 2.0
TIMEUTCDMEAmDBTMmROPAm/hWOBAtSPPAMPaHKLAt
14:32:073412.043412.0418.59.721.6111.5
14:32:063412.033412.0318.89.721.4111.6
14:32:053412.033412.0318.910.021.5111.5
14:32:043412.023412.0218.79.721.5112.1
14:32:033412.023412.0218.59.721.8111.9
14:32:023412.013412.0118.59.921.5111.6
14:32:013412.013412.0118.69.721.8111.2
Fréquence de mise à jour 1 sCanaux 148Lacunes aujourd'hui 0Consommateurs 3

Standards ouverts, un seul flux

Beaucoup de systèmes sur le terrain sont encore en WITSML 1.x, les plateformes récentes diffusent en ETP, et les opérateurs déplacent leurs données vers OSDU. Flux sert les trois à partir des mêmes données nettoyées, pour que chaque consommateur voie les mêmes chiffres.

WITSML 1.3

Pour les systèmes de geosteering et de RTOC déjà en place

Connexion
Sockets
Fréquence de mise à jour
1 seconde
Données
Logs temps et profondeur, trajectoire, puits et wellbore

WITSML 2.0

Pour les plateformes bâties sur le streaming ETP

Connexion
ETP sur WebSocket
Fréquence de mise à jour
1 seconde
Données
Logs temps et profondeur, trajectoire, puits et wellbore

OSDU Data Platform

Pour les plateformes de données de l'opérateur

Connexion
API de l'OSDU Data Platform
Fréquence de mise à jour
Continu
Données
Puits, wellbores, trajectoires et logs

Se connecte à

  • Logiciel de geosteeringGamma, surveys et profondeur en direct pour l'interprétation
  • Centres d'opérations en temps réelTous les appareils au même endroit, avec les mêmes canaux standard
  • Plateformes de données de l'opérateurOSDU Data Platform, historiens, lacs de données et outils internes
  • Systèmes des compagnies de serviceLogiciels de directionnel, de mud logging et d'ingénierie

Intégré pour PathFinder

PathFinder reçoit les données Flux automatiquement. Les données de forage en direct apparaissent sur le puits, à côté de l'interprétation de geosteering, sans rien à configurer.

Explorer PathFinder →

Étape suivante

Voyez Flux sur votre appareil.

Voyez les données de votre propre appareil dans Flux EDR, PathFinder et vos systèmes WITSML. Réservez une démo en direct ou parlez à l'équipe Bitcap.

Contact